하얼빈 공대, 육지+상공 겸용 드론 개발로 화성 탐사!
光明网 2025. 2. 10
최근 하얼빈 공업대학 항공우주대학원이 최신 개발한 공중 및 지상 겸용 드론이 눈길을 끌고 있다. 무게는 사과와 비슷하지만, 뛰어난 기술로, 화성 탐사에서 큰 활약을 펼칠 것으로 기대된다.
특징 1. 뛸 수도 있고 날 수도 있음
특징 2. 무게= 사과 1개
하얼빈 공업대학 항천대학원이 최신 개발한 드론은 공중 및 지상 겸용 로봇이라고도 불리며, 원형 무게는 300그램에 불과하다. 이는 사과 1개와 맞먹으며, 지상에서 쉽게 굴러가고, 또한 언제든지 비행하며 장애물을 넘을 수 있다. 이륜이나 구형 등 다양한 형태로 여러 환경과 지형에 적응할 수 있고, 로봇팔을 탑재해 임무를 수행할 수 있다.
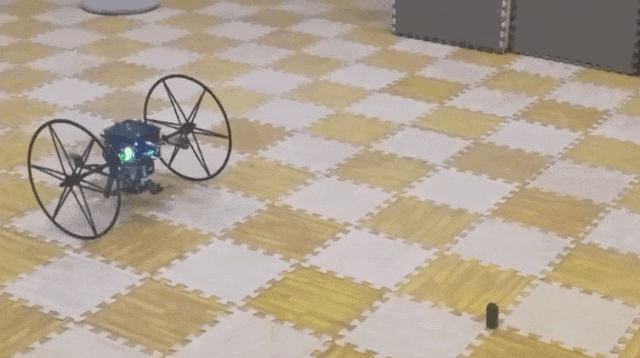
화성 탐사 등 특수 임무향, 공중 및 지상 겸용 드론은 설계상 가볍고 작으며 자유롭게 이착륙할 수 있어야 하고, 가능한 한 낮은 전력 소비를 달성해야 한다. 이번 팀이 일련의 기술적 난제를 해결했다.
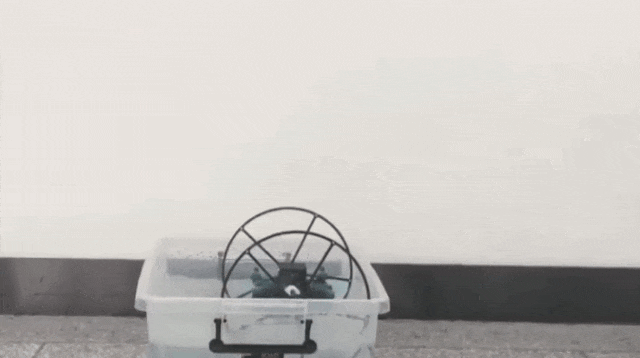
하얼빈 공업대학 항공우주대학원 박사과정인 주이민 학생에 따르면, 지상에서는 서보 모터에 의해 제어되는 중심 요동을 통해, 오뚝이처럼 지상에서 중심을 이동시켜 앞으로 굴러갈 수 있으며, 공중에서는 주로 반대 방향의 한 쌍의 공축 회전 날개에 의존한다. 공축 회전 날개는 조타기에 의해 앞 방향으로 조정되어 모멘트 및 힘의 제어를 통해 최종적으로 안정적인 비행을 실현할 수 있다.
특징3. 6배 이상 항속
특징4. 다방면 적용
알려진 바에 따르면, 이 팀은 다양한 구성의 공중 및 지상 겸용 로봇을 여러 개 개발했다. 이 로봇은 땅에 붙어 구르는 방식으로 이동하여 동력을 절약하고 에너지 소비를 줄이며, 항속 시간은 같은 크기의 드론보다 6배 이상 길다. 동시에, 모듈화 및 경량화된 구조 설계로, 공중 및 지상 겸용 로봇은 모니터링, 내부 결함 검사, 수리 등의 임무 요구에 맞춰 기능을 확장할 수 있다.
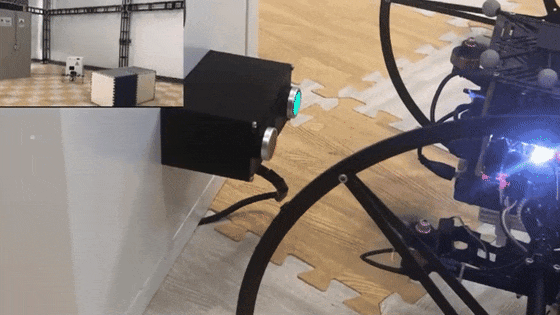
화성에는 희박한 공기가 있어, 이미 화성 항공기가 표면 탐사를 하고 있는데, 금번 하얼빈 팀은 지상을 넘나드는 원형 로봇을 설계했다. 기능과 항속 거리 등의 스펙에서 기존 동류 화성 항공기를 능가할 것으로 기대된다.
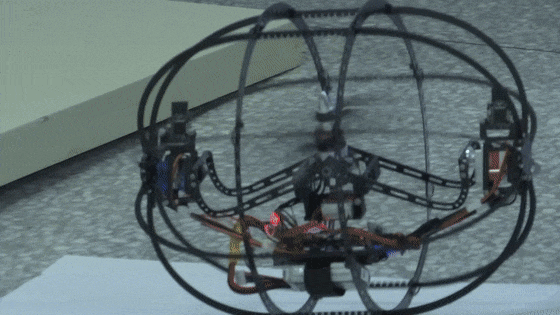
하얼빈 공업대학 항천대학원 교수 장리셴은 "앞으로 중국이 공중과 지상 모두에서 가능한 운동 능력을 가진 우리의 드론으로 화성에서 더 높은 항속력과 더 장시간의 관측을 실현할 수 있기를 바란다."며 "지하 탄광, 지하 관로, 지하철 등 다양한 환경 맟 지하에서의 건설, 지하 미지의 공간 탐색에 활용되었으면 좋겠다"고 말했다.
[출처] 원문기사 바로가기


하얼빈 공대, 육지+상공 겸용 드론 개발로 화성 탐사!
光明网 2025. 2. 10
최근 하얼빈 공업대학 항공우주대학원이 최신 개발한 공중 및 지상 겸용 드론이 눈길을 끌고 있다. 무게는 사과와 비슷하지만, 뛰어난 기술로, 화성 탐사에서 큰 활약을 펼칠 것으로 기대된다.
특징 1. 뛸 수도 있고 날 수도 있음
특징 2. 무게= 사과 1개
하얼빈 공업대학 항천대학원이 최신 개발한 드론은 공중 및 지상 겸용 로봇이라고도 불리며, 원형 무게는 300그램에 불과하다. 이는 사과 1개와 맞먹으며, 지상에서 쉽게 굴러가고, 또한 언제든지 비행하며 장애물을 넘을 수 있다. 이륜이나 구형 등 다양한 형태로 여러 환경과 지형에 적응할 수 있고, 로봇팔을 탑재해 임무를 수행할 수 있다.
화성 탐사 등 특수 임무향, 공중 및 지상 겸용 드론은 설계상 가볍고 작으며 자유롭게 이착륙할 수 있어야 하고, 가능한 한 낮은 전력 소비를 달성해야 한다. 이번 팀이 일련의 기술적 난제를 해결했다.
하얼빈 공업대학 항공우주대학원 박사과정인 주이민 학생에 따르면, 지상에서는 서보 모터에 의해 제어되는 중심 요동을 통해, 오뚝이처럼 지상에서 중심을 이동시켜 앞으로 굴러갈 수 있으며, 공중에서는 주로 반대 방향의 한 쌍의 공축 회전 날개에 의존한다. 공축 회전 날개는 조타기에 의해 앞 방향으로 조정되어 모멘트 및 힘의 제어를 통해 최종적으로 안정적인 비행을 실현할 수 있다.
특징3. 6배 이상 항속
특징4. 다방면 적용
알려진 바에 따르면, 이 팀은 다양한 구성의 공중 및 지상 겸용 로봇을 여러 개 개발했다. 이 로봇은 땅에 붙어 구르는 방식으로 이동하여 동력을 절약하고 에너지 소비를 줄이며, 항속 시간은 같은 크기의 드론보다 6배 이상 길다. 동시에, 모듈화 및 경량화된 구조 설계로, 공중 및 지상 겸용 로봇은 모니터링, 내부 결함 검사, 수리 등의 임무 요구에 맞춰 기능을 확장할 수 있다.
화성에는 희박한 공기가 있어, 이미 화성 항공기가 표면 탐사를 하고 있는데, 금번 하얼빈 팀은 지상을 넘나드는 원형 로봇을 설계했다. 기능과 항속 거리 등의 스펙에서 기존 동류 화성 항공기를 능가할 것으로 기대된다.
하얼빈 공업대학 항천대학원 교수 장리셴은 "앞으로 중국이 공중과 지상 모두에서 가능한 운동 능력을 가진 우리의 드론으로 화성에서 더 높은 항속력과 더 장시간의 관측을 실현할 수 있기를 바란다."며 "지하 탄광, 지하 관로, 지하철 등 다양한 환경 맟 지하에서의 건설, 지하 미지의 공간 탐색에 활용되었으면 좋겠다"고 말했다.
[출처] 원문기사 바로가기